
Se in Europa, la mobilità autonoma sta entrando in una nuova fase di sviluppo, con l’avvio di progetti dedicati a robotaxi, navette autonome e nuovi servizi di trasporto, in Italia il quadro resta ancora incerto. Da un lato, prendono il via iniziative come quella intrapresa a settembre dal Comune di Milano, che ha siglato un accordo triennale per valutare l’introduzione di veicoli autonomi nel sistema di trasporto urbano, ma dall’altro il nuovo Codice della Strada, se approvato nella sua versione attuale, rischia di bloccare lo sviluppo di questa tecnologia sul suolo nazionale: ad oggi, infatti, la proposta normativa prevede, per ogni veicolo autonomo, la presenza a bordo di una persona, rendendo di fatto inattuabili i progetti di autonomous driving.
Si tratta dunque di una tecnologia finora in fase iniziale ma che potrebbe diventare un elemento centrale della mobilità urbana. Perché questo scenario si realizzi, però, la vera sfida non riguarderà soltanto la possibilità dei veicoli di circolare autonomamente dal punto di vista tecnico e legislativo, ma anche la gestione efficiente, sicura e sostenibile delle flotte autonome su larga scala. Secondo Geotab, leader globale nelle soluzioni per i veicoli connessi e la gestione degli asset, sarà proprio questo uno dei fattori decisivi per la diffusione della guida autonoma nei prossimi anni.
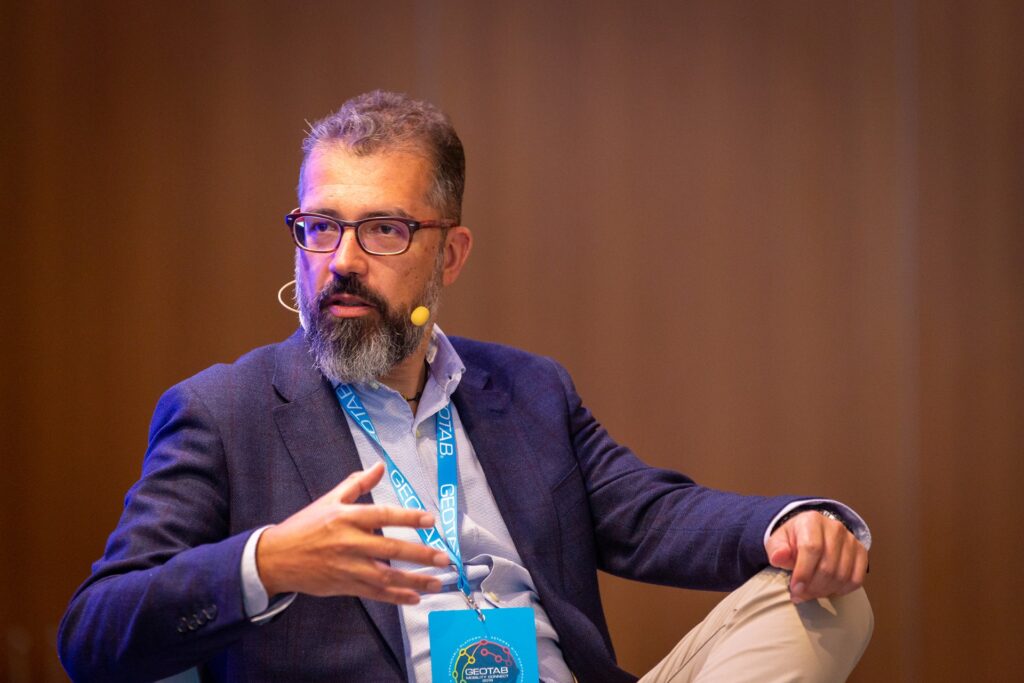
“La guida autonoma non è più soltanto una questione di sensori, algoritmi e capacità di navigazione. Con l’espansione dei progetti pilota, anche a livello nazionale, e l’avvicinarsi della diffusione commerciale, emerge con sempre maggiore evidenza il tema della gestione delle flotte. La capacità di monitorare i veicoli e di analizzarne i relativi dati sarà fondamentale per garantire efficienza, sicurezza e sostenibilità economica dei futuri servizi di mobilità”, commenta Stefano Peduzzi, Vice President Technology Solutions and Operations di Geotab. “Perché l’innovazione possa esprimere appieno il suo potenziale, è però fondamentale che anche il quadro normativo evolva in modo coerente con i modelli di mobilità autonoma che si stanno affermando a livello internazionale”.
Milano tra i “laboratori” della guida autonoma
Secondo gli analisti, a livello globale il mercato dei robotaxi passerà da 1,7 miliardi di dollari nel 2022 a 118,6 miliardi di dollari entro il 2031. Negli Stati Uniti servizi di questo tipo sono già operativi su scala commerciale e stanno generando un’enorme quantità di dati utili ad accelerarne ulteriormente l’innovazione. Anche in Europa il settore sta entrando in una fase di sperimentazione sempre più concreta: Amburgo sta testando servizi di pooling con van elettrici a guida autonoma, Londra ha già avviato progetti sulle strade pubbliche, mentre Zurigo e Madrid si preparano a seguire la stessa strada.
In Italia, nonostante le incertezze normative, uno degli esempi più avanzati arriva da Milano. A settembre 2026 il Comune ha infatti avviato un progetto con Niulinx, spin-off del Politecnico di Milano, per sperimentare l’introduzione di veicoli autonomi all’interno del trasporto urbano. La roadmap triennale prevede test su strada, analisi degli impatti sulla sicurezza e sulle prestazioni del servizio, oltre a valutazione di futuri impieghi in ambiti quali il trasporto a chiamata, i collegamenti con il trasporto pubblico e i servizi dedicati alle categorie più fragili della popolazione. Progetti come questo mostrano come la sfida non sia più soltanto sviluppare veicoli in grado di guidare autonomamente, ma creare le condizioni operative necessarie per gestire flotte sicure, efficienti e integrate nel tessuto urbano.
Gli ostacoli alla scalabilità: dall’imprevedibilità degli utenti della strada alle complessità normative
I piani per il lancio commerciale di progetti di mobilità autonoma si moltiplicano e l’intelligenza artificiale sta accelerando il passaggio dalla fase sperimentale alla diffusione su larga scala molto più rapidamente di quanto previsto dalla maggior parte dei responsabili dei trasporti e dai quadri normativi di riferimento. Il percorso verso la piena diffusione della guida autonoma non è però privo di ostacoli. Un sistema può infatti funzionare in modo impeccabile in condizioni ideali, ma incontrare difficoltà in presenza di cantieri temporanei, condizioni meteorologiche avverse o comportamenti imprevedibili da parte di pedoni e altri utenti della strada.
A rendere il contesto europeo particolarmente complesso contribuiscono anche le caratteristiche delle città. Molte tecnologie sono state sviluppate e addestrate in ambienti urbani nordamericani, caratterizzati da una struttura viaria regolare e prevedibile. Città come Milano, Roma o Parigi presentano invece tessuti urbani più articolati, una maggiore interazione tra pedoni e veicoli e dinamiche di traffico meno standardizzate, che richiedono ulteriori adattamenti e test.
In parallelo, continua a evolversi il quadro normativo. Sebbene l’Unione Europea stia promuovendo iniziative per favorire la sperimentazione e accelerare l’adozione dei veicoli autonomi, permangono differenze significative tra i vari Paesi in termini di regolamentazione, autorizzazioni e requisiti operativi. Questa frammentazione rappresenta una delle principali sfide per gli operatori del settore, che si trovano a dover adattare modelli operativi e processi a contesti normativi differenti. La definizione di regole comuni su sicurezza, responsabilità, gestione dei dati e integrazione con le infrastrutture esistenti sarà determinante per consentire una diffusione più rapida e su larga scala della mobilità autonoma in Europa.
La telematica come chiave per la gestione delle flotte
Se gestire un veicolo a guida autonoma è una sfida tecnologica, gestirne migliaia in modo efficiente e sostenibile è una sfida operativa. È qui che la telematica assume un ruolo strategico. Attraverso una connessione continua tra i mezzi e il centro di controllo, gli operatori possono monitorare posizione, stato dei mezzi, prestazioni dei sistemi e livello di carica delle batterie.
In assenza di un conducente che possa segnalare anomalie o criticità, inoltre, i dati diventano lo strumento principale per mantenere la continuità operativa del servizio. L’analisi aggregata delle informazioni provenienti dalla flotta consente infatti di individuare congestioni prima che si manifestino, riposizionare i veicoli in funzione della domanda prevista, ottimizzare le attività di manutenzione e pianificare la ricarica in modo più efficiente.
“La differenza tra una sperimentazione di successo e un servizio di mobilità economicamente sostenibile potrebbe dipendere proprio da questo livello di coordinamento: una corretta analisi dei dati può determinare il livello stesso di efficienza di una flotta autonoma. Nella mobilità del futuro, non sarà sufficiente che i veicoli sappiano guidare da soli: dovranno essere parte di una rete intelligente capace di tradurre i dati in decisioni operative”, conclude Peduzzi.